loremipsum
ww-robinie
Moin,
tldr: Frästisch mit motorisiertem Fräslift und Anschlag.
Das kann das Teil:
Ende letzten Jahres habe ich mich mit der Anschaffung eines Frästisches befasst. Die Tische wurden bei der Recherche immer teurer, irgendwann war ich bei Harvey.
Und dann habe ich mir gedacht: für so viel Geld kann man sich doch was spannenderes bauen. Mein Ziel: ein Frästisch, bei dem ein Fräslift und der Anschlag mit einem Motor angesteuert werden. Leider hatte ich keine Ahnung von Mechanik und Eletronik, aber relativ viel Ahnung von Software und KI.
Also habe ich angefangen, mit ChatGPT über dieses Projekt zu sprechen. Mein Plan:
ChatGPT war felsenfest davon überzeugt, dass die Synchronisierung der beiden Anschlagsmotoren über einen Riemenantrieb unbedingt notwendig sei.
Einige Teile wollte ich in Fusion designen und dann als Blechteile oder CNC-gefräste Teile bestellen. Es stellte sich schnell heraus, dass das in Deutschland/Europa nicht finanzierbar ist. Mein schönstes Erlebnis: das gleiche Teil sollte in Europa 400 EUR kosten mit 8 Wochen Lieferzeit, bei JLCNC kostete es 4 EUR, 2 Wochen Lieferzeit.
So bin ich dann auch vorgegangen. Und jetzt kürze ich mal ab: mehrere LLM-Modellgenerationen und einen Wechsel zu Claude später, hatte ich
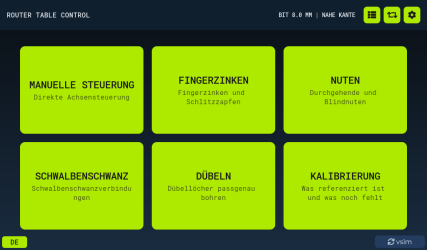
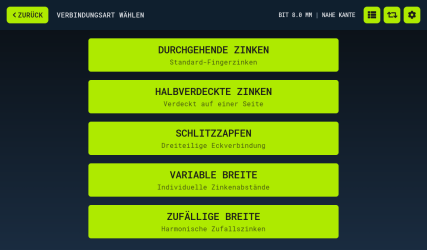
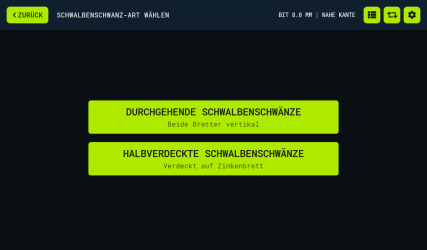
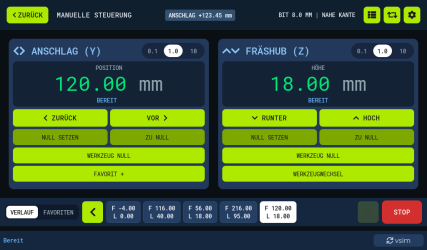
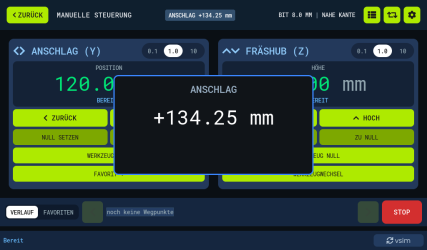
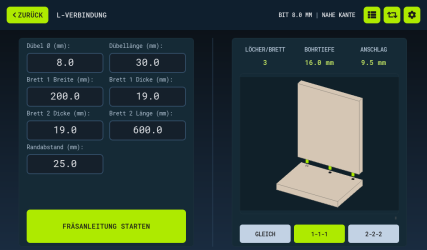
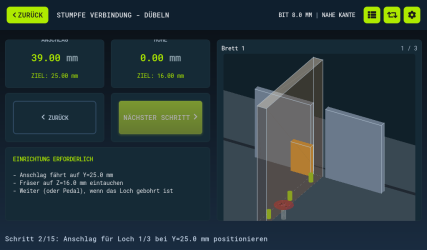
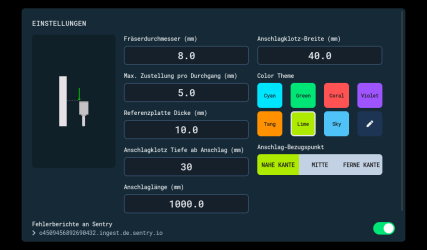
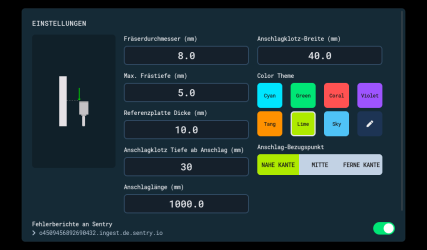
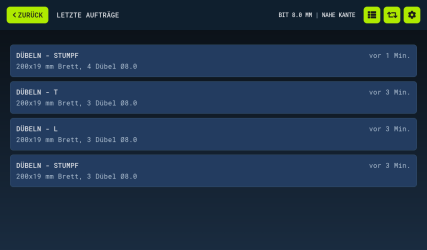
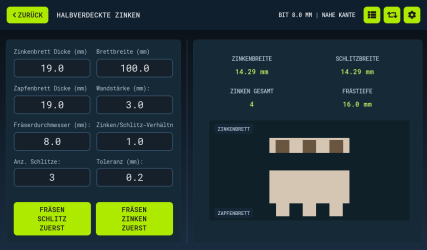
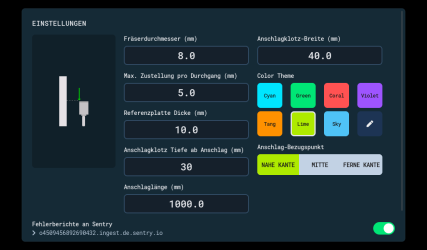
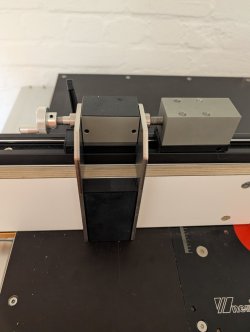
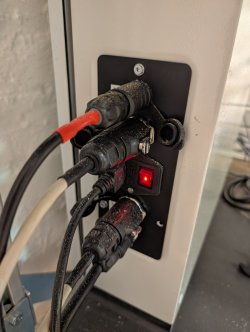
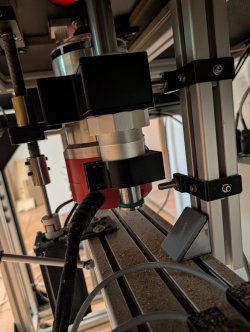
Hier sind ein paar Bilder. Die Screenshots im nächsten Post habe ich im Simulator erstellt, weil ich zu faul war, das alles abzufotografieren.
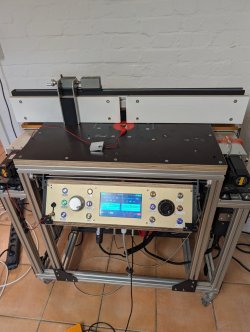
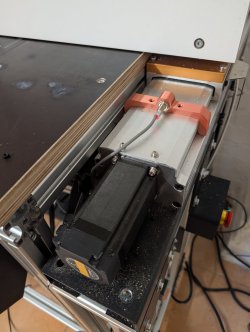
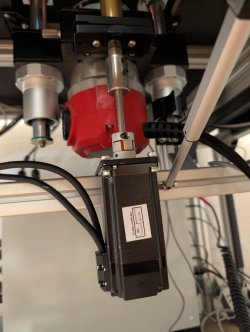
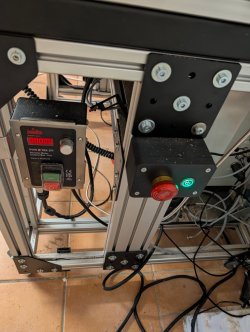
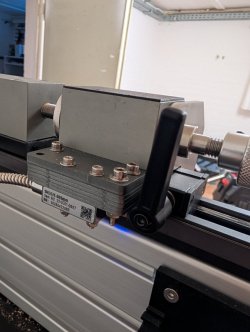
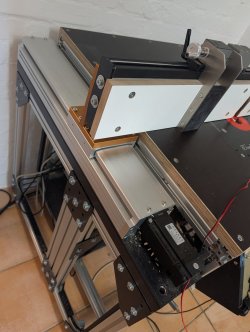
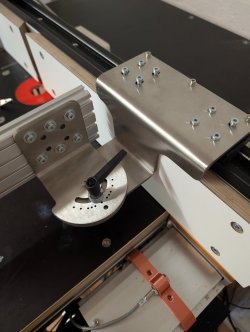
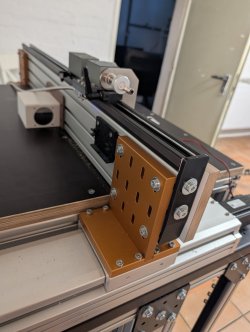
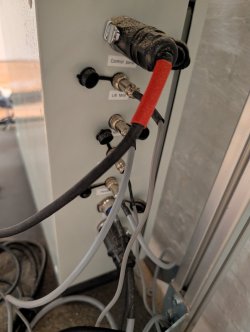
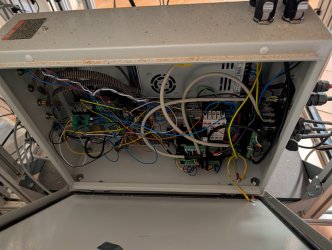
Und beim Kabelmanagement ist auf jeden Fall viel Luft nach oben. Die Elektronik ist ziemlich iterativ entstanden. Nachdem ich jetzt weiß, was ich brauche und wo es hingehört, müsste ich eigentlich alles neu verkabeln. Aber es läuft und ich bin dafür zu träge
LG
Toby
tldr: Frästisch mit motorisiertem Fräslift und Anschlag.
Das kann das Teil:
- Verfahren des Fräsanschlags mit Motor
- Verfahren des Fräslifts mit Motor
- DRO für den Anschlag
- Bedienung mit Touchscreen oder physischen Bedienelementen (Knöpfe, Encoder)
- Zahlreiche Programme, die das Fräsen von Zinken etc. halb automatisieren
- Updates der Bediensoftware OTA (over the air), also übers WLAN (wird beim Deployment automatisch auf dem Server zur Verfügung gestellt)
Ende letzten Jahres habe ich mich mit der Anschaffung eines Frästisches befasst. Die Tische wurden bei der Recherche immer teurer, irgendwann war ich bei Harvey.
Und dann habe ich mir gedacht: für so viel Geld kann man sich doch was spannenderes bauen. Mein Ziel: ein Frästisch, bei dem ein Fräslift und der Anschlag mit einem Motor angesteuert werden. Leider hatte ich keine Ahnung von Mechanik und Eletronik, aber relativ viel Ahnung von Software und KI.
Also habe ich angefangen, mit ChatGPT über dieses Projekt zu sprechen. Mein Plan:
- Tisch aus Aluprofilen
- Tischplatte Siebdruck 30 mm
- Fräslift von der Stange
- zwei Antriebe mit Kugelumlaufspindeln
- 3 Cloudray Nema 23 Steppermotoren (closed loop)
- Pow-R-Tek SR Fräsmotor von JessEm
ChatGPT war felsenfest davon überzeugt, dass die Synchronisierung der beiden Anschlagsmotoren über einen Riemenantrieb unbedingt notwendig sei.
Einige Teile wollte ich in Fusion designen und dann als Blechteile oder CNC-gefräste Teile bestellen. Es stellte sich schnell heraus, dass das in Deutschland/Europa nicht finanzierbar ist. Mein schönstes Erlebnis: das gleiche Teil sollte in Europa 400 EUR kosten mit 8 Wochen Lieferzeit, bei JLCNC kostete es 4 EUR, 2 Wochen Lieferzeit.
So bin ich dann auch vorgegangen. Und jetzt kürze ich mal ab: mehrere LLM-Modellgenerationen und einen Wechsel zu Claude später, hatte ich
- einen viel zu komplizierten Riemenantrieb konstruiert (insbesondere die Riemenspanner waren eine Herausforderung in meiner Konstruktion)
- auf Direktantrieb der beiden Anschlagsmotoren umgestellt (läuft bisher einwandfrei)
- diverse Teile bestellt, die ich unterm Strich nicht eingesetzt habe
- ein PCB bestellt, das ich mit ChatGPT designt hatte, und bei dem Claude dann, als ich feststellte, dass es nicht funktionierte, sagte: ja, klar, da sind folgende Fehler drin
- auf eine Variante umgestellt, bei der ich alles selber verdrahten und korrigieren kann (Teensy mit Breakoutboard)
- einen Haufen Lehrgeld bezahlt
- sehr viel über Elektronik und Mechanik gelernt, unzählige Kabel gecrimpt und verlötet
- mit Hilfe von Claude einen Motion Controller geschrieben, der auf einem Pico W läuft, ein umfangreiches UI geschrieben, das auf ESP32 mit Touchscreen läuft (von Waveshare), Firmware für den Teensy geschrieben, der für die Verarbeitung der mechanischen Eingabeelemente zuständig ist
- viele 3D-Teile entworfen, gedruckt, ausprobiert, verworfen, neu designt und dann entweder als gedrucktes 3D-Teil eingesetzt (eigentlich nur mechanisch nicht belastete Kleinteile, wie die Halterung für die induktiven Endschalter) oder in China bestellt
- Es ist für Privatpersonen schwierig bis unmöglich, die gleichen Teile zu einem akzeptablen Preis in Deutschland zu beziehen
- Viele Teile gibt es auch auf Amazon, werden dort häufig aber auch direkt aus China versandt
- Manche Teile waren hier schlicht nicht zu bekommen
Hier sind ein paar Bilder. Die Screenshots im nächsten Post habe ich im Simulator erstellt, weil ich zu faul war, das alles abzufotografieren.
Und beim Kabelmanagement ist auf jeden Fall viel Luft nach oben. Die Elektronik ist ziemlich iterativ entstanden. Nachdem ich jetzt weiß, was ich brauche und wo es hingehört, müsste ich eigentlich alles neu verkabeln. Aber es läuft und ich bin dafür zu träge
LG
Toby
Anhänge
Zuletzt bearbeitet: